목 차
GPS의 기본지식과 응용 시스템
목 차
 GPS의 개발 경위 및 시스템 구성과 궤도
GPS의
측위 원리와 수신 시스템
GPS
수신 안테나와 수신장치의 구성
GPS의 수신오차와 고확도 측위의 DGPS
각사 포터블 GPS 수신장치의 특징과 제품소개
차량항법 시스템(Car Navigation System)
자료제공: 동역메카트로닉스연구소
GPS 수신 안테나와 수신장치의 구성
 GPS 수신 안테나
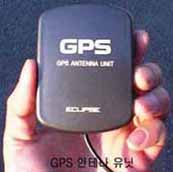 GPS에 의한 측위를 하려면 동시에 4개의 위성으로부터 전파를 수신해야
한다. 인공위성이라 하면 패러보릭 안테나를 연상하겠지만, GPS의 경우에는 여러
위성, 그것도 지구의 주위를 돌고 있으므로 패러보릭 안테나와 같은 지향성이 강하고
또 이득이 큰 안테나를 사용할 수 없다.
GPS 수신기에서 사용되는 안테나는 여러 종류가 있는데, 이들은 그라운드 플레인의
상측에 반원 형태의 지향성을 가지며, 위성으로부터 송신되는 우선원(右旋圓) 편파를
수신하는 것이다. 측량용의 수신기에서는 직교 다이폴 안테나나 헤리컬 안테나, 선박용으로는
헤리컬 안테나가 사용되고 있는 것 같다. 또 돌기물을 꺼리는 항공기나 자동차에는
마이크로스트립 안테나가 사용된다.
직교 다이폴 안테나는 2조의 다이폴 안테나를 결합하고, 한쪽의 위상을 90도어긋나게
하여 선원(旋圓) 편파에 대응한 것이다. 비교적 간단한 구조로 설계가 용이하다는
특징이 있지만, 그라운드 플레인을 설치, 수평면 이하의 감도를 갖지 않도록 할 필요가
있다.
헤리컬 안테나는 도체를 코일 모양으로 감은 것인데, 4개의 도체가 꼬여
있는 것처럼 되어 있는 직교 헤리컬 안테나도 있다. 이 타입의 안테나는 최적한 이득이
얻어지고 지향성도 양호하지만, 구조가 복잡하고 조정도 필요하게 되는 등 결점이
있다.
마이크로스트립 안테나는 도체로 절연체를 샌드위치 모양으로 구성한 구조이며, 프린트
기판과 같이 쉽게 제조할 수 있다는 특징이 있다. 다른 안테나에 비하면 감도가 낮다는
문제가 있지만, 양산성이 우수하기 때문에 최근의 수신기에서는 이 타입이 널리 이용되고
있다.
GPS 신호는 앞에서 설명한 바와 같이 스펙트럼 확산에 의해 위성으로부터 송신되는
신호가 넓은 대역에 걸쳐 확산되고 있다. 수신하는 안테나는 이 대역에 걸쳐 안정한
감도가 요구된다. 또 P코드의 수신기나 일부 측량용의 수신기에서는 L1과 L2의 양쪽
신호를 수신할 수 있는 안테나가 필요하게 된다. 앞서 언급한 안테나에서 두 주파수에
대응할 수 있는 것은 헤리컬과 마이크로스트립 안테나이다.
위성으로부터의 신호는 넓은 대역에 확산되고 있기 때문에 에너지 밀도가 낮고 또
안테나도 무지향성이므로 안테나 이득은 거의 기대할 수 없다. 더구나 주파수가 1GHz
이상으로 높고 안테나와 수신기를 접속하는 동축 케이블에서의 감쇠도 커진다.
GPS 수신기의 안테나에서는 이 감쇠를 보정하고 또 잡음을 경감시키기 위하여 안테나에
20~40dB 이득의 저잡음 증폭기(LNA)를 내장하거나, 수신기의 일부인 주파수 변환회로를
내장하고 있다. 안테나와 수신기를 접속하는 동축 케이블에는 안테나 내부에서 필요로
하는 전원이나 주파수 변환용의 국부발진 주파수 신호도 중첩되어 있으므로 수신기에
지정되어 있는 안테나 이외는 사용할 수 없는 것이 보통이다.
일반적인 GPS
수신 안테나의 사양
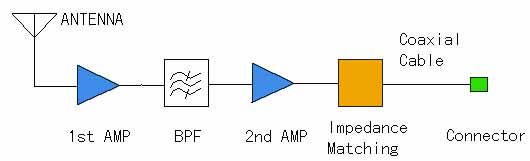
GPS 안테나는 GPS 위성으로부터 보내져 오는 미약한 신호를 증폭하기 위해, 안테나 소자 바로 밑에 20~40dB 정도 증폭하는 저잡음 앰프를 필요로 한다. 앰프의 전원은 GPS 수신기로부터 동축 케이블에 실어 공급한다.
항목 |
사양 |
비고 |
안테나 |
||
주파수 |
1575.42MHz±1MHz |
|
편파 |
우선원편파 |
|
이득 |
-5.0dBi 이상 |
앙각5~90° |
축비 |
3.0dB 이상 |
앙각 90° |
출력 VSWR |
1.5 이하 |
|
프리앰프 |
||
주파수 |
1575.42MHz±1MHz |
|
이득 |
26dB |
|
잡음지수(NF) |
1.5dB 이하 |
|
입출력 VSWR |
2.0 이하 |
|
출력 임피던스 |
50Ω |
|
전원전압 |
DC+5V |
|
소비전류 |
10mA~25mA |
|
감쇠특성 |
18dB 이상 |
1575.42MHz±50MHz |
동축 케이블 |
1.5DS-QEHV,1.5DS-EXL |
예) 일본 四國電線, 住友電工 |
커넥터 |
GT5-1S-HU |
예) 일본 히로세전기, 일본압착단자 |
종합특성 |
28dBi |
앙각 90°, 케이블 손실 포함 |
일반적인
GPS 안테나의 블록도
GPS 수신장치의 구성
현재 입수할 수 있는 수신기로는 선박, 항공기, 자동차 등의 이동체의 위치를 인식하기 위한 것과 고확도로 거리를 측정하기 위한 측량용이 있으며, 최근에는 등산, 여행용 초소형 수신기, GPS 수신장치와 손목시계를 결합한 제품도 등장했다.
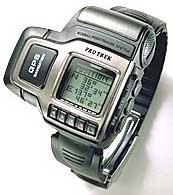
수신기의 내부구성은 메이커에 따라, 그리고 용도에 따라 상당히 차이가 있는 것 같다. 측위 그 자체는 수신기에 내장한 마이크로컴퓨터에 의해 이루어지며, 그 프로그램에 따라서도 측위의 확도가 상당히 달라지는 것 같다. 여기서는 GPS 수신장치의 기본적인 구성과 원리에 대하여 설명한다.
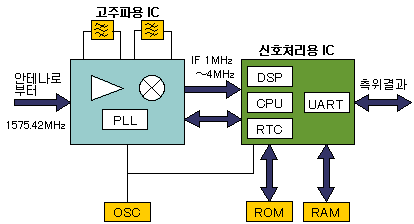
GPS의 수신기는 아래 그림 "GPS 수신기의 구성"에 나타낸 바와 같이 크게 나누어 3개의 블록으로 구성되어 있다. 고주파부는 안테나로 수신한 1.2 또는 1. 5GHz의 신호를 취급하기 쉬운 낮은 주파수로 변환한다. 다음의 신호처리부에서는 스펙트럼 확산을 원래대로 복원시키는 역확산을 하여, 위성으로부터 보내져 오는 메시지와 의사거리를 얻는다. 마이크로컴퓨터부에서는 신호처리부로부터 얻어진 메시지와 의사거리에서 현재의 위치를 구하는 연산을 한다.
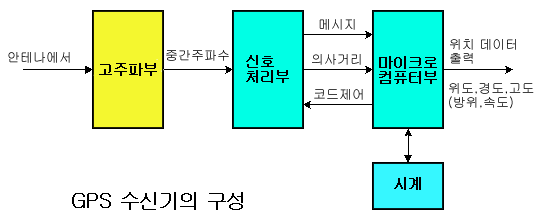
GPS
수신기의 내부는 일반 통신기기의 구조보다 상당히 복잡하다. 주파수 변환이나 중간주파증폭
등 이미 잘 알고 있는 부분도 있지만, 그것은 GPS 수신기의 아주 일부분에 지나지
않는다. 위성을 포착하거나 위치를 신출하는데 있어서 중요한 역할을 하고 있는 것이
마이크로컴퓨터이며, 어느 메이커의 수신기에서도 예외없이 16비트 이상의 처리 능력을
가진 것이 사용되고 있다.
신호처리부는 위성으로부터의 신호와 수신기 내부에서 발생한 PRN 코드의 발생을
신호처리부에 지시한다.
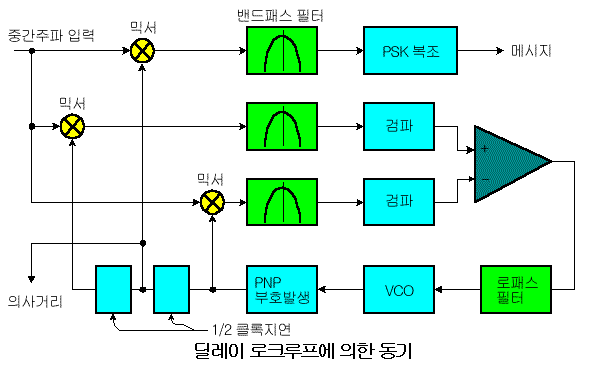
신호의 동기를 얻는 하나의 방법으로 아래 그림 "딜레이 로크루프에 의한 동기"에
나타낸 딜레이 로크 루프가 있다. 이것은 수신신호와 수신기 내부에서 발생한 PRN
코드가 완전히 일치하고 있으면 이들 신호를 평형변조기(믹서)에서 적산했을 때의
출력에 포함되는 반송파 주파수 성분이 최대가 되는 것을 이용하고 있다.
그림에 나타낸 바와 같이 3개의 믹서에는 각각 1/2 클록의 시간차가 있는 PRN 코드가
입력되고 밴드패스 필터와 검파기에 의해 믹서의 출력에 포함된 반송파 주파수 성분을
검출하도록 되어 있다. 이 회로는 상대적으로 1클록의 시간차가 있는 PRN 코드에
의한 반송파 주파수 성분이 같아지는 VCO(전압제어 발진기)를 제어한다.
즉, 의사거리와 그림에 나타낸 PRN 코드는 완전히 입력신호의 것과 일치하고, 이것과
입력신호를 적산한 출력에는 50bps의 메시지로 변조(PSK)된 신호가 나타난다. 의사거리는
수신신호와 일치한 PTN 코드이다. 이것과 수신기 내부의 기준신호(시계)와의 시간차가
의사거리로 취급된다.
GPS에
의한 측위는 동시에 3개 또는 4개의 위성으로부터의 의사거리가 필요하게 된다. 각각의
위성에는 다른 PRN 코드가 할당되어 있다. 즉, 수신기에서는 수신하는 위성의 수와
같은 정도의 신호처리부를 가질 필요가 있다.
가장 단순한 수신기로는 신호처리 회로가 하나 뿐인 1채널 수신기가 있다. 또 측량용의
수신기 가운데는 10채널이나 12채널로 된 것도 있다. 아래 그림 "채널수에 의한
수신기의 분류"는 이미 발표된 수신기를 탑재되어 있는 채널수로 분류한 것이다.
채널수 |
구 성 |
동 작 |
1채널 |
|
시분할로 4~5개의 위성을 추미한다 |
2~4채널 |
|
하나의 채널로 가장 높은 위성을 포착하면서 나머지 채널을 시분할로 사용하며, 합계 4~5개의 수신을 한다. |
5채널 이상 |
|
채널을 각각의 위성 전용으로 사용한다 |
기본적으로
1채널 수신기는 수신해야 할 위성의 PRN 코드를 순차 전환시켜 포착하여 각 위성에
대한 의사거리를 구한다. 회로가 아주 간단하고 소비전력도 적다는 등의 특징이 있다.
그러나 각 위성에 대한 의사거리의 동시성(同時性) 확보가 곤란하여 고속으로 이동하는
경우에 정보를 얻지 못할 가능성이 있다.
2채널부터 4채널 수신기에서는 하나의 채널을 가장 감도가 높은 위성 전용으로 사용하고,
남은 채널을 시분할하여 나머지 위성을 포착한다. 1채널 수신기보다는 복잡하게 되지만
다음에 설명하는 멀티채널 수신기보다는 간단하며, 또한 소형으로 되는 특징이 있다.
5채널 이상의 수신기로 되면 신호처리 회로를 각각의 위성 전용으로 사용한다. 측위에는
4개의 위성으로 충분하지만 다음에 이용할 수 있는 위성을 포착하기 위해 5번째 이후의
채널이 사용된다. 채널수가 많을수록 자유로이 위성을 조합할 수 있어 확도가 높은
측위가 가능하다.
이와 같이 GPS 수신기에는 몇가지 종류가 있으며, 각각 장단점이 있다. 측위의 성능에
대해서만 생각하면 가장 우수한 것이 다채널 수신기이지만 실제로는 소비전력이나
크기, 측위의 갱신시간, 그리고 가격 등 용도에 따라 가장 적합한 수신기의 구성을
선택할 필요가 있다.
자동차나 선박 등에서는 소형으로 소비전력이 적으며, 저가격인 수신기가 요구되는
경우가 적지 않다. 이와 같은 분야에서는 채널수가 적은 시분할형의 수신기가 적합할
것으로 생각된다. 이 시분할에는 고속으로 위성을 전환하는 멀티플렉스형과 그보다도
저속으로 전환하는 시퀀셜형이 있다.
지금까지 간단히 GPS 수신기의 구성을 설명하였는데, 측위의 확도는 탑재되어 있는
마이크로컴퓨터의 프로그램에 의해 크게 좌우된다. 이 내용에 대해서는 각 사가 모두
비밀로 하고 있으며, 공개되어 있지 않다. 또한 여기서 소개한 것 이외에도 여러
종류의 수신방식이 개발되고 있으며, 그 내용에 대해서도 발표되고 있지 않다. 따라서
현 시점에서는 한정된 메이커가 독자적인 기술을 구사하여 수신기를 개발하고 있는
실정이다.
일반적인 GPS 수신기의 사양
항목 |
사양 |
비고 |
수신주파수 |
1575.42MHz |
L1주파수,C/A코드 |
수신방식 |
연속포착 |
8채널 |
수신감도 |
-130dBm 이하 |
안테나 입력 |
위치 확도 |
SA없이 25m CEP |
50% |
속도 확도 |
SA없이 0.1m/s |
|
시간 확도 |
±500 나노초 |
정격 |
콜드 스타트 |
2분 이내 |
90% |
웜 스타트 |
45초 이내 |
90% |
핫 스타트 |
20초 이내 |
90% |
중단 재포착시간 |
평균 8초 |
10초이내 중단 |
|
평균 11초 |
5분이내 중단 |
|
평균 30초 |
2시간 이내 중단 |
고도 |
-1000~+18000m |
|
속도 |
최고 515m/sec |
|
가속도 |
4g |
|
급이동 |
20m/sec |
|
전원 |
+5VDC±5% |
|
안테나 공급전원 |
+4~+5V |
|
소비전류 |
200mA 이하 |
안테나 포함 |
일반적인 GPS 수신기의 블록도