 목 차
GPS의 기본지식과 응용 시스템
목 차
 GPS의 개발 경위 및 시스템 구성과 궤도
GPS의 측위 원리와
수신 시스템
GPS 수신 안테나와 수신장치의 구성
GPS의 수신오차와 고확도 측위의 DGPS
각사 포터블 GPS 수신장치의 특징과 제품소개
차량항법 시스템(Car Navigation System)
자료제공: 동역메카트로닉스연구소
GPS의 측위원리와 수신 시스템
 GPS의 측위 원리
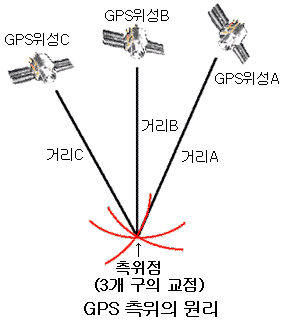 GPS에 의한 측위는 위성으로부터 발사되는 전파의 지연시간을 계측하고
궤도로부터의 거리에서 현재의 위치를 구하는 방법이다. 우측 그림에 3개의 위성에
의한 원리를 나타냈는데, 하나의 위성으로부터의 거리를 알면 현재의 위치는 위성을
중심으로 하여 반경이 그 위성으로부터의 거리로 되는 구(球)의 표면의 어느 곳으로
된다. 이것에 또 하나의 위성으로부터의 거리를 알면 현재의 위치는 두 구가 서로
겹치는 원주상의 어느 곳으로 된다. 그리고 3번째 위성으로부터의 거리에 의해
그 구와 이 원의 두 교점에서 어느 한 곳으로 된다.
이것을 수식으로 표시하면,
Pr=R+CΔT
(Pr:의사거리, R:실제거리, C:광속도, ΔT:수신기 시계오차)
여기서 의사거리(Pseudorange)란, GPS 위성으로부터 발사되는 신호가 유저 수신기에 도달되는 시간에 광속도를 곱하여 위성과 사용자 사이의 거리가 계산되는데, 이 거리에는 주요한 오차인자로 사용자 시계오차에 의한 거리오차가 포함되어 있다. 이렇게 측정된 거리를 의사거리라 부른다.
공간상에서 GPS 위성의 위치를 x, y, z, 사용자의 위치를 xu, yu, xu라 하면 위식은 다음과 같이 나타낼 수 있다.

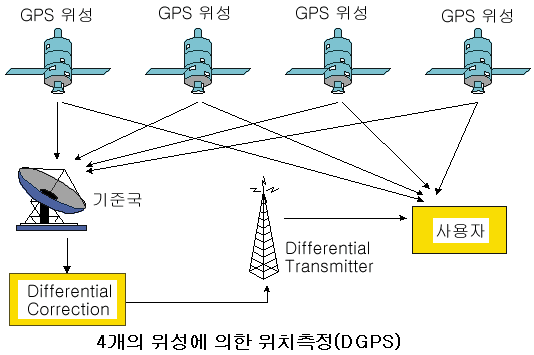
위의 식에서 GPS x, y, z는 GPS 위성으로부터 구해지므로, 미지수 xu, yu, zu 및 ΔT의 4개므로 해를 구하기 위해서는 4개 또는 그 이상의 방정식이 있어야 한다. 그러므로 아래 그림 "4개의 위성에 의한 위치측정(DGPS)"에서 보듯이, 최소 4개의 위성으로부터 데이터를 수신하여 사용자의 위치를 결정한다.
좀더
알기 쉽게 설명하기로 한다.
GPS 위성은 지구의 표면에서 약 20, 000km의 원궤도를 선회하고 있다. 그리고 항상
안테나를 지구로 향하여 전파를 발사하도록 자세를 제어하고 있기 때문에 앞서 언급한
두 교점의 한쪽에서는 위성으로부터 전파를 수신할 수 없는 장소로 되며, 하나의
장소로 확정되는 것이다.
위성으로부터의 거리를 측정하기 위하여 GPS 위성에는 루비듐과 세슘 원자시계가
탑재되어 모든 위성이 동시에 신호를 송신하도록 되어 있다. 위성과 마찬가지로 수신기에도
같은 확도의 시계가 있으며, 위성으로부터 송신되는 타이밍이 알려져 있다면 위성으로부터의
신호가 수신기까지 도달하는데 걸리는 시간과 전자파의 전달속도로부터 거리를 계산할
수 있다. 그러나 수신기를 소형으로, 그리고 저가격으로 만들려면 가격이 높은 원자시계를
사용할 수 없다. 따라서 그 대신에 고정밀도의 수정발진기에 의한 시계를 사용하는데,
여하튼 위성 시계와의 사이에 오차가 발생하여 정확한 위치를 특정할 수 없게 된다.
이러한 문제를 해결하기 위하여 정확한 위도, 경도, 고도를 얻기 위하여 필요한 3개의
위성으로부터의 거리에 다른 하나의 위성으로부터의 거리를 더하여 정확한 시각을
구하게 된다. 수신기에서 구한 4개의 위성으로부터의 거리에는 수신기의 시계오차에
의한 공통의 거리 차이가 포함되어 있으므로 이것을 제거하고 계산을 수신기에서
한다.
이와 같이 정확한 측위를 하려면 4개의 위성으로부터 전파를
수신할 필요가 있다. 이것을 3차원 측위라 부른다. 이에 대해 2차원 측위란 위도와
경도만 아는 방법이며, 고도를 이미 알고 있는 것으로 하고 계산한다. 2차원 측위는
3개의 위성으로부터 신호를 수신하는 것만으로 가능하게 된다. 이것은 아직 충분히
위성이 배치되어 않았던 당시의 상태이거나, 건물이나 산간지에서 4개의 위성으로부터
전파를 수신할 수 없는 상태에서도 위치를 알 수 있는 수단이 되며, GPS를 이용할
수 있는 시간이나 지역을 넓히는데 유효하게 작용한다. 그러나 수신기에 설정된 고도가
정확하지 않은 경우에도 측위한 위도, 경도에 오차가 포함되므로 주의가 필요하다.
지금은 최종적으로 지구를 에워싼 6개의 궤도에 각각 4개의 위성이 배치된 GPS이다.
이 상태에서는 지구상의 어느 장소에서도 항상 4개 이상의 위성이 상공에 존재하게
되며, 고확도의 측위를 할 수 있도록 되어 있다. 이 24개의 위성에는 예비기도 포함되어
있는데, 평상시에는 이들의 예비기도 측위를 목적으로 이용되는 액티브 스페어 방식이
채택되고 있다.
GPS 위성의 송신신호
GPS
위성으로는 실험용의 블록Ⅰ과 실용위성인 블록Ⅱ, 그리고 그 후속기인 블록Ⅲ이
있다. 블록 Ⅱ의 위성은 수명이 약 7년 반 정도로 설계되어 있었다. 일반적으로 위성의
수명을 결정하는 것은 궤도 수정을 하기 위해 필요한 연료를 어느 정도 탑재하는가에
달려 있다. 궤도상의 위성에 연료를 보급하는 것은 그리 쉬운 일이 아니며, 발사
단계에서 탑재할 필요가 있다. 그리고 이 GPS 위성에는 원자시계가 탑재되어 있으며,
이것의 수명도 그다지 길지 않다.즉 1989년에 발사된 블록 Ⅱ의 위성은 1997년에는
수명이 다하여 사용할 수 없게 됨에 따라 새로운 위성이 필요하게 되었는데, 이것이
블록Ⅲ이다.
이들 위성은 발사시의 중량이 800kg을 초과하는 비교적 대형 위성이다. 이 위성에는
세시움과 루비듐의 원자시계를 각각 2대씩 탑재하고 있다. 이 두 종류의 원자시계
가운데서 세시움 원자시계는 1967년 10월 제13회 국제도량형총회에서 국제적으로
시간을 결정하는 원기(原器)로 정한 것이다. 이것은 세시움 원자의 기저상태에 있어서
두 초미세준위 간의 추이에 대응하는 방사의 9,192,631,770 주기의 계속시간을 1초로
하기로 한 것이다.
간단히 표현하면 세시움의 원자 진동주파수를 9.192631770GHz로 정한 것인데, 이
주파수를 토대로 시간을 매기는 시계가 표시하는 시각을 원자시(TAI)라 부르고 있다.
우리가 이용하고 있는 시간도 이 세시움 원자시계를 기준으로 하고 있는데, 지구의
자전을 기준으로 한 시각간의 차이가 1초를 넘는 경우에 1초 단위로 조정하는 협정
세계시(UTC)로 되어 있다. 지구의 자전은 차츰 느려지고 있으며, 지금까지 행한 조정은
모두 1초의 삽입으로, 윤초(閏秒)라 부르고 있다.
세시움 원자 진동주파수의 안정도는 대단히 우수하며 10-12 정도의 확도로 되어 있다. 3만년에 ±1초의 오차라고 하면 그 확도가
어느 정도라는 것을 과히 짐작할 수 있을 것이다. 또 하나의 루비듐 원자시계는 세시움
원자시계에 비하면 확도가 약간 떨어지는 것으로 되어 있다. 그러나 세시움 원자시계보다
소형이고 취급도 간편하기 때문에 세시움 원자시계의 백업으로 위성에 탑재되어 있는
것으로 생각된다.
이 GPS 위성이 지구로 향해 송신하고 있는 신호는 모두 이 원자시계로부터 얻어지는
안정한 주파수로 만들어지고 있다. 기준이 되는 주파수는 10. 23MHz이고, 표준 측위를
위한 반송파는 이 주파수의 154배인 1.57542GHz(L1)이며, 고확도 측위에서는 120배인
1.2276GHz(L2)로 되어 있다. 또 송신되는 데이터의 클록 주파수도 이 기준주파수와
정수배의 관계로 되어 있다.
실제 위성상에서의 기준주파수는 10.23MHz보다 0.00455Hz 낮은 주파수로 되어 있다.
이것은 일반 상대성 이론에 기인하여 위성의 궤도상에서 받는 중력이 지구상과 다르기
때문에 발생하는 오차를 보정하기 위함이다. 지구상에서 수신하면 정확히 10.23MHz가
된다.
GPS 위성은 일종의 방송위성으로, 메시지를 반복해서 송신하고 있다. 수신기에서는
이 정보로부터 각 위성의 상황이나 정확한 위성의 위치를 알고 전파가 도달하는데
요하는 시간에서 현재 위치를 구하는 계산을 한다.
이들 정보는 표준측위용의 L1, 고정밀측위용인 L2의 양쪽 반송파(캐리어)에 의해
송신되고 있지만, 고확도 측위는 군사용으로만 그 이용이 제한되고 있다. 민간의
이용이 인정되고 있는 표준 측위에 관한 정보만 공개되어 있다.
이
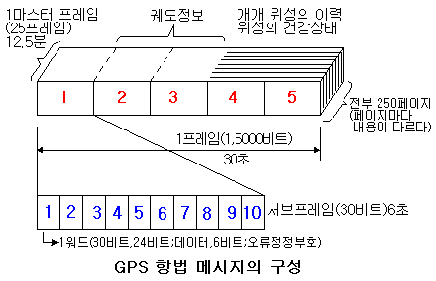
표준 측위에서는 1.57542GHz의 반송파가 사용되고 있다. 항법 메시지는 위의 그림
"GPS 항법 메시지의 구성"에 나타낸 바와 같이 하나의 프레임이 1,500피트의
크기이며, 이것을 50비트/초의 속도로 송신하고 있다. 1프레임은 5개의 서브 프레임으로
구성되며, 최초 3개의 서브 프레임의 내용은 같지만 4번째와 5번째는 위성의 개별정보(almanac이나
전리층의 보정계수)로 되어 있으며, 프레임마다 내용이 바뀐다. 이것을 페이지라
부르며, 1부터 25 페이지까지 있다. 이 모두를 마스터 프레임이라 부르고 있는데,
시스템 전체의 정보를 수집하는데 12.5분의 시간이 걸린다.
모든 GPS 위성이 송신하고 있는 반송파(캐리어)의 주파수는 동일하다. 단순히 생각하면
혼신을 일으킬 것 같지만, 이것을 방지하기 위하여 스펙트럼 확산의 통신방식을 채택하고
있다. 이 방식은 위성마다 각각 다른 암호를 부여하고, 미리 그 코드로 데이터를
변조하고 나서 반송파를 변조하는 것이다. 이 코드를 발생하는 주파수는 전송해야
할 데이터의 속도보다 충분히 높게 선택한다. GPS에서는 직접확산이라 부르는 방식으로
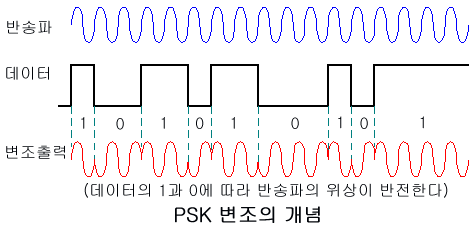
반송파의 변조에 PSK가 이용되고 있다.
이 변조방식은 아래의 그림 "PSK 변조의 개념"에 나타낸 바와 같이 데이터의
1과 0에 대응한 반송파의 위상을 180도 변화시킨 것으로 2상위상변조라고도 부른다.
GPS에서는 개개의 위성에 각기 다른 코드를 설정하고 데이터를 넓은 대역으로 학산시킴으로써
복수의 위성이 같은 주파수의 대역을 공유할 수 있도록 하고 있다.
위성으로부터
정보를 수신하기 위해서는 각 위성의 고유 코드를 수신기가 해독하고 있을 필요가
있다. 표준 측위용으로 사용되고 있는 것이 C/A 코드(공개되어 있다)라 부르는 것으로,
이것은 고확도 측위에서 사용되는 P코드(비밀)를 보정하는 데에도 사용된다. C/A란
Clean and Acquisition 또는 Coarce and Acquisition의 약자이며, P는 Precision
또는 Protect의 의미이다.
C/A 코드의 길이는 1.023비트, 클록 주파수는 1.023MHz로 되어 있다. 즉 이 코드의
반복은 1ms로 된다. 또 P코드쪽은 클록 주파수가 10배인 10.23MHz이고 반복주기는
1주간의 코드가 사용되고 있다. 여기서 길이를 계산하면 6.187014×10¹²비트라는 터무니없는 길이로 되어 사실상 해석은 불가능하게
되어 있다.
이 C/A 코드의 발생에 사용되고 있는 것은 2조의 10비트 시프트 레지스터에 의한
의사잡음 발생회로의 출력을 합성한 것으로, 골드 부호 발생회로라 부르는 것이다.
한쪽의 의사잡음 발생회로는 M계열이라 부르는 회로이며, 2N-1 주기의 코드를 발생한다. 다른 한쪽의 잡음발생 회로도 마찬가지로
2N-1 주기의 코드를 발생하는 회로인데,
시프트레지스터의 임의 두 출력의 배타적 논리합을 출력으로 하고 있다. 10개의 출력에서
2개를 선택하는 조합은 45종류가 된다. 즉 이 회로에 의해 45종류의 각기 다른 코드가
발생되며, 각 위성에 할당되고 있다. 이것이 PRN 번호로 되어 있다.
 국제테크노정보연구소 Technical Report 첫글 ◀이전 글 다음 글▶